SCRREAM: SCan, Register, REnder And Map: A Framework for Annotating Accurate and Dense 3D Indoor Scenes with a Benchmark
HyunJun Jung Weihang Li Shun-Cheng Wu William Bittner Nikolas Brasch Jifei Song Eduardo Pérez-Pellitero Zhensong Zhang Arthur Moreau Nassir Navab Benjamin Busam
Technical University of Munich Huawei
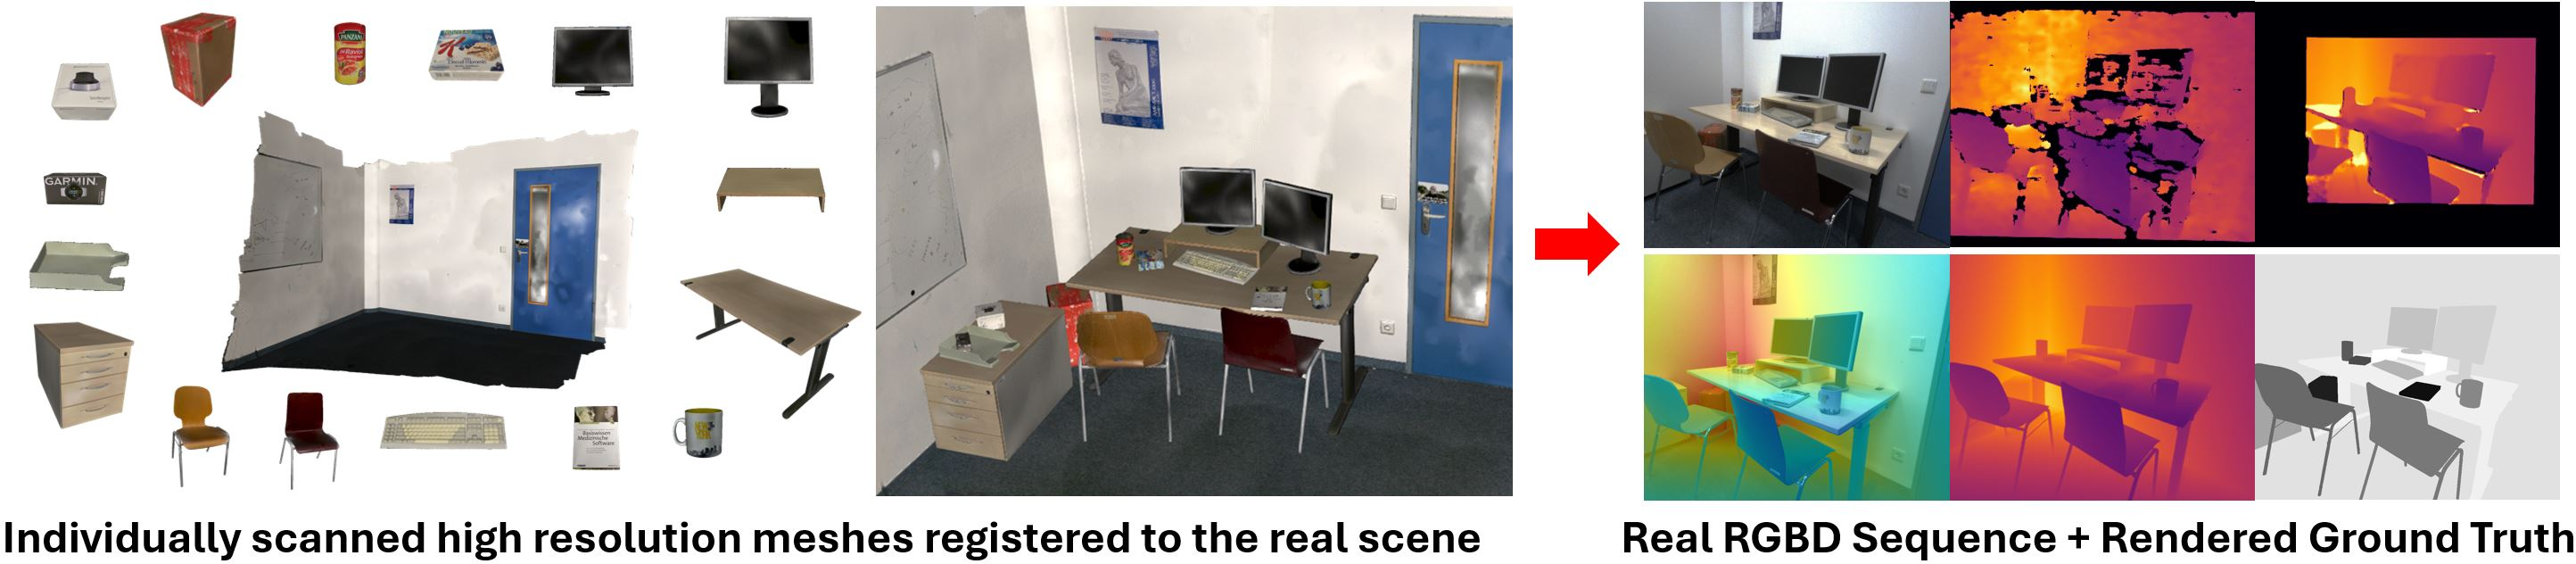
SCRREAM is a dataset annotation framework for fully dense indoor 3D scenes with accurate camera poses. The pipeline scans complete object meshes, registers them into the scene, renders synthetic views, and maps real image sequences to recover camera poses. The resulting benchmark supports indoor reconstruction and SLAM, scene editing, human reconstruction, and 6D pose estimation, with dense ground-truth depth on eleven sample scenes.
Paper
@inproceedings{jung2024scrream,
  title={SCRREAM: SCan, Register, REnder And Map: A Framework for Annotating Accurate and Dense 3D Indoor Scenes with a Benchmark},
  author={Jung, HyunJun and Li, Weihang and Wu, Shun-Cheng and Bittner, William and Brasch, Nikolas and Song, Jifei and P{\'e}rez-Pellitero, Eduardo and Zhang, Zhensong and Moreau, Arthur and Navab, Nassir and Busam, Benjamin},
  booktitle={Advances in Neural Information Processing Systems},
  year={2024}
}
Code
Code and visualization tools are available at Junggy/SCRREAM.